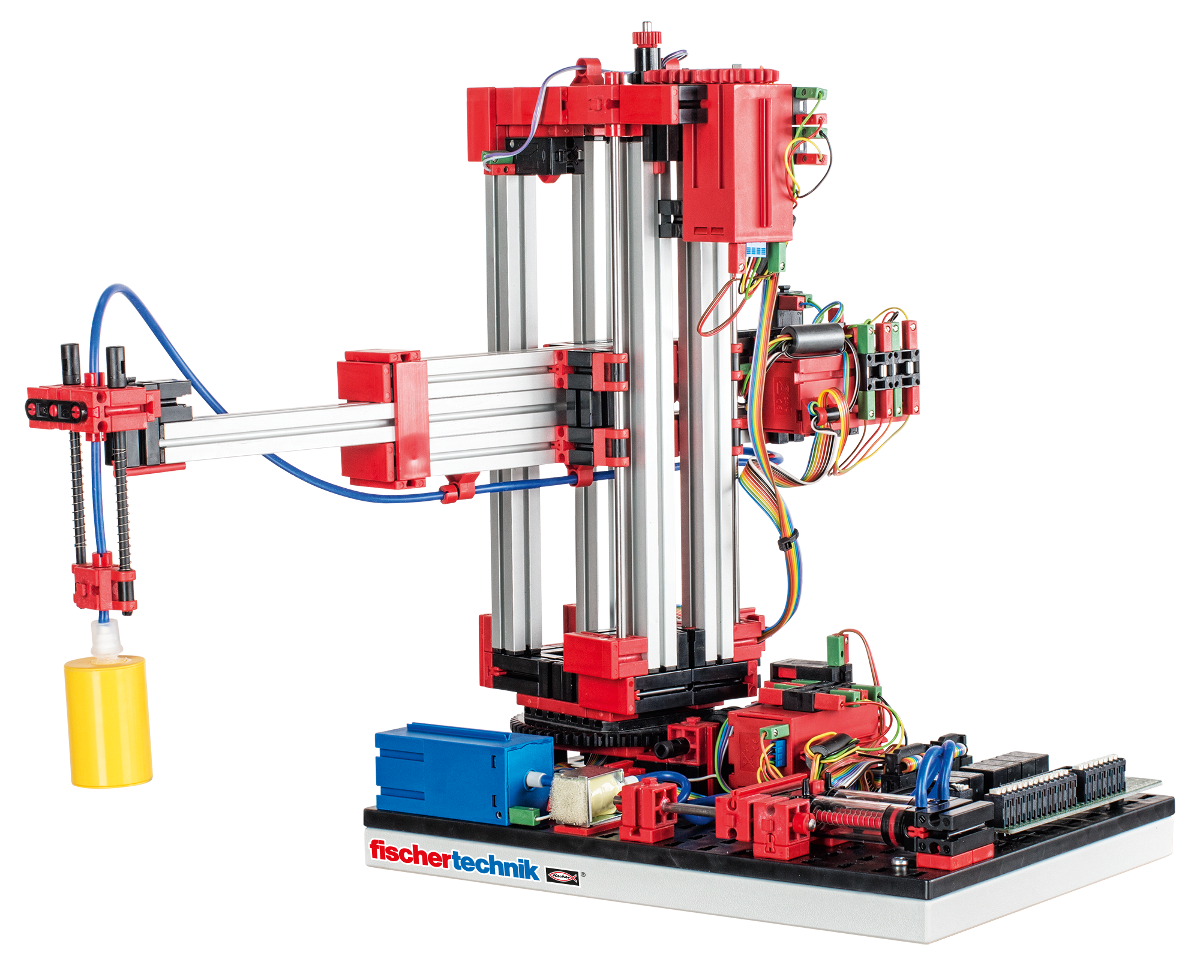
El robot de 3 ejes con ventosa de agarre posiciona piezas de trabajo de forma rápida y precisa en espacios tridimensionales. Rango de trabajo: eje X 270°, eje Y (adelante/atrás) 140 mm, eje Z (arriba/abajo) 120 mm.
Conexión al control PLC: El modelo dispone de una placa de circuito impreso con relé para invertir la dirección de giro de los motores. Todas las entradas y salidas están conectadas tanto a enchufes con encastre (26 polos, retícula 2,54 mm), como a bornes con conexión a bornes de inserción (Push-In).
- Consumo de corriente: I = aproximadamente 0,9A
- Entradas digitales: 3
- Entradas de conteo rápidas: 3 o 6 (con reconocimiento de dirección)
- Salidas de 24 V: 8
Contenido
- 3 motores de codificador (motor de corriente continua con codificador magnético)
- 3 pulsadores (interruptores finales)
- Ventosa de vacío
- Compresor
- Válvula magnética
|
Alimentación eléctrica
|
24 V |
|
GTIN (EAN-Code)
|
4048962250374 |